+ qu'un profMon espace

Terminale Spé Maths / Chapitre 11 : Orthogonalité et distances dans l'espace / Annales du bac

Bac 2023, Métropole : exercice 3

21 mars 2023 · jour 2 · 5 points

Dans l'espace rapporté à un repère orthonormé (O ; ı⃗, ȷ⃗, k⃗)\left(\mathrm{O}\,;\,\vec{\imath},\,\vec{\jmath},\,\vec{k}\right), on considère :

  • le plan P1\mathcal{P}_1 dont une équation cartésienne est 2x+y−z+2=02x + y - z +2 = 0,

  • le plan P2\mathcal{P}_2 passant par le point B(1   1   2) et dont un vecteur normal est n2→(1−11)\overrightarrow{n_2}\begin{pmatrix}1\\-1\\1\end{pmatrix}.

    1. Donner les coordonnées d'un vecteur n1→\overrightarrow{n_1} normal au plan P1\mathcal{P}_1.

    2. On rappelle que deux plans sont perpendiculaires si un vecteur normal à l'un des plans est orthogonal à un vecteur normal à l'autre plan.

      Montrer que les plans P1\mathcal{P}_1 et P2\mathcal{P}_2 sont perpendiculaires.

    1. Déterminer une équation cartésienne du plan P2\mathcal{P}_2.

    2. On note Δ\Delta la droite dont une représentation paramétrique est : {x=0y=−2+tz=2+tt,t∈R\left\{\begin{array}{l c l} x&=&0\\y &=& -2 + t\\ z&=&\phantom{2+t}t \end{array}\right.,\quad t \in \mathbb{R}.

      Montrer que la droite Δ\Delta est l'intersection des plans P1\mathcal{P}_1 et P2\mathcal{P}_2.

    On considère le point A(1   1   1) et on admet que le point A n'appartient ni à P1\mathcal{P}_1 ni à P2\mathcal{P}_2.

    On note H le projeté orthogonal du point A sur la droite Δ\Delta.

  1. On rappelle que, d'après la question 2. b, la droite Δ\Delta est l'ensemble des points MtM_t de coordonnées (0  ;  −2+t  ;  t)(0\;;\;-2 + t\;;\;t), où tt désigne un nombre réel quelconque.

    1. Montrer que, pour tout réel tt,  AMt=2t2−8t+11M_t = \sqrt{2t^2 - 8t + 11}.

    2. En déduire que AH =3= \sqrt 3.

  2. On note D1\mathcal{D}_1 la droite orthogonale au plan P1\mathcal{P}_1 passant par le point A et H1_1 le projeté orthogonal du point A sur le plan P1\mathcal{P}_1.

    1. Déterminer une représentation paramétrique de la droite D1\mathcal{D}_1.

    2. En déduire que le point H1_1 a pour coordonnées (−13  ;  13  ;  53)\left(- \dfrac13\;;\;\dfrac13\;;\;\dfrac53\right).

  1. Soit H2_2 le projeté orthogonal de A sur le plan P2\mathcal{P}_2.

    On admet que H2_2 a pour coordonnées (43  ;  23  ;  43)\left(\dfrac43\;;\;\dfrac23\;;\;\dfrac43\right) et que H a pour coordonnées (0   0   2).

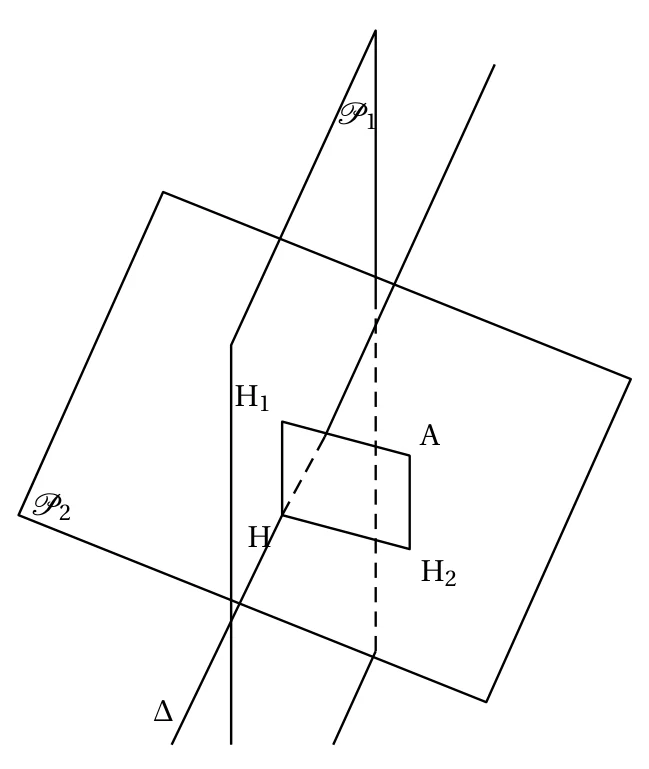
    Sur le schéma ci-contre, les plans P1\mathcal{P}_1 et P2\mathcal{P}_2 sont représentés, ainsi que les points A, H1_1, H2_2, H.

    Montrer que AH1_1HH2_2 est un rectangle.

Figure de l'énoncé, exercice 3, Métropole 21 mars 2023
Voir le corrigé

Question 1. a)

Le plan P1\mathcal{P}_1 a pour équation cartésienne 2x+y−z+2=02x+y-z+2=0, de la forme ax+by+cz+d=0ax+by+cz+d=0. Un vecteur normal est alors (a ;b ;c)(a\,;b\,;c).

Donc le vecteur

n1⃗(21−1)\vec{n_1}\begin{pmatrix}2\\1\\-1\end{pmatrix}
est un vecteur normal au plan P1\mathcal{P}_1.

Réponse : n1⃗(21−1)\vec{n_1}\begin{pmatrix}2\\1\\-1\end{pmatrix}.

Question 1. b)

On calcule le produit scalaire de n1⃗\vec{n_1} et de n2⃗(1−11)\vec{n_2}\begin{pmatrix}1\\-1\\1\end{pmatrix}, dans le repère orthonormé :

n1⃗⋅n2⃗=2×1+1×(−1)+(−1)×1=2−1−1=0.\vec{n_1}\cdot\vec{n_2}=2\times1+1\times(-1)+(-1)\times1=2-1-1=0.

Les vecteurs n1⃗\vec{n_1} et n2⃗\vec{n_2} sont donc orthogonaux. Or n1⃗\vec{n_1} est normal à P1\mathcal{P}_1 et n2⃗\vec{n_2} est normal à P2\mathcal{P}_2.

Donc, d'après le critère rappelé dans l'énoncé, les plans P1\mathcal{P}_1 et P2\mathcal{P}_2 sont perpendiculaires.

Question 2. a)

Le vecteur n2⃗(1−11)\vec{n_2}\begin{pmatrix}1\\-1\\1\end{pmatrix} est normal à P2\mathcal{P}_2, donc P2\mathcal{P}_2 admet une équation cartésienne de la forme

x−y+z+d=0,d∈R.x-y+z+d=0,\qquad d\in\mathbb{R}.

Le point B(1 ;1 ;2)\mathrm{B}(1\,;1\,;2) appartient à P2\mathcal{P}_2, donc ses coordonnées vérifient l'équation :

1−1+2+d=0  ⟺  d=−2.1-1+2+d=0\iff d=-2.

Une équation cartésienne de P2\mathcal{P}_2 est donc

x−y+z−2=0.x-y+z-2=0.

Vérification : pour B\mathrm{B}, 1−1+2−2=01-1+2-2=0.

Réponse : P2 : x−y+z−2=0\mathcal{P}_2\,:\ x-y+z-2=0.

Question 2. b)

Soit Mt(0 ;−2+t ;t)M_t(0\,;-2+t\,;t) un point quelconque de Δ\Delta, avec t∈Rt\in\mathbb{R}.

Appartenance à P1\mathcal{P}_1. On a

2×0+(−2+t)−t+2=−2+t−t+2=0,2\times0+(-2+t)-t+2=-2+t-t+2=0,
donc Mt∈P1M_t\in\mathcal{P}_1.

Appartenance à P2\mathcal{P}_2. On a

0−(−2+t)+t−2=2−t+t−2=0,0-(-2+t)+t-2=2-t+t-2=0,
donc Mt∈P2M_t\in\mathcal{P}_2.

Ainsi, tout point de Δ\Delta appartient à P1∩P2\mathcal{P}_1\cap\mathcal{P}_2 : Δ⊂P1∩P2\Delta\subset\mathcal{P}_1\cap\mathcal{P}_2.

Réciproquement, les vecteurs normaux n1⃗(21−1)\vec{n_1}\begin{pmatrix}2\\1\\-1\end{pmatrix} et n2⃗(1−11)\vec{n_2}\begin{pmatrix}1\\-1\\1\end{pmatrix} ne sont pas colinéaires : en effet 21=2\dfrac21=2 et 1−1=−1\dfrac{1}{-1}=-1, ces rapports sont différents. Donc les plans P1\mathcal{P}_1 et P2\mathcal{P}_2 ne sont pas parallèles : ils sont sécants, et leur intersection est une droite.

Cette droite contient la droite Δ\Delta (qui est bien une droite, de vecteur directeur (011)\begin{pmatrix}0\\1\\1\end{pmatrix} non nul). Deux droites dont l'une est incluse dans l'autre sont égales.

Donc Δ=P1∩P2\Delta=\mathcal{P}_1\cap\mathcal{P}_2.

Question 3. a)

On a A(1 ;1 ;1)\mathrm{A}(1\,;1\,;1) et Mt(0 ;−2+t ;t)M_t(0\,;-2+t\,;t). Calculons le vecteur coordonnée par coordonnée :

AMt→(0−1−2+t−1t−1)=(−1t−3t−1).\overrightarrow{AM_t}\begin{pmatrix}0-1\\-2+t-1\\t-1\end{pmatrix}=\begin{pmatrix}-1\\t-3\\t-1\end{pmatrix}.

Le repère étant orthonormé,

AMt2=(−1)2+(t−3)2+(t−1)2=1+(t2−6t+9)+(t2−2t+1)=2t2−8t+11.\begin{aligned} AM_t^2&=(-1)^2+(t-3)^2+(t-1)^2\\ &=1+\left(t^2-6t+9\right)+\left(t^2-2t+1\right)\\ &=2t^2-8t+11. \end{aligned}

Comme AMt⩾0AM_t\geqslant0, on en déduit que, pour tout réel tt,

AMt=2t2−8t+11.AM_t=\sqrt{2t^2-8t+11}.

Question 3. b)

Le point H\mathrm{H} est le projeté orthogonal de A\mathrm{A} sur la droite Δ\Delta : c'est le point de Δ\Delta le plus proche de A\mathrm{A}. Donc AHAH est la plus petite des distances AMtAM_t, lorsque tt décrit R\mathbb{R}.

On met le trinôme sous forme canonique :

2t2−8t+11=2(t2−4t)+11=2(t−2)2−8+11=2(t−2)2+3.2t^2-8t+11=2\left(t^2-4t\right)+11=2\left(t-2\right)^2-8+11=2(t-2)^2+3.

Pour tout réel tt, 2(t−2)2⩾02(t-2)^2\geqslant0, donc 2t2−8t+11⩾32t^2-8t+11\geqslant3, avec égalité si et seulement si t=2t=2.

La fonction racine carrée étant strictement croissante sur [0 ;+∞[[0\,;+\infty[, le minimum de AMtAM_t vaut 3\sqrt3, atteint pour t=2t=2, c'est-à-dire au point M2(0 ;0 ;2)M_2(0\,;0\,;2), qui est le point H\mathrm{H} donné dans l'énoncé.

Donc AH=3AH=\sqrt3.

Réponse : AH=3AH=\sqrt3.

Question 4. a)

La droite D1\mathcal{D}_1 est orthogonale au plan P1\mathcal{P}_1, donc le vecteur normal n1⃗(21−1)\vec{n_1}\begin{pmatrix}2\\1\\-1\end{pmatrix} est un vecteur directeur de D1\mathcal{D}_1. Elle passe par A(1 ;1 ;1)\mathrm{A}(1\,;1\,;1).

Un point M(x ;y ;z)M(x\,;y\,;z) appartient à D1\mathcal{D}_1 si et seulement si AM→\overrightarrow{AM} est colinéaire à n1⃗\vec{n_1}, ce qui donne la représentation paramétrique

{x=1+2sy=1+sz=1−s,s∈R.\left\{\begin{array}{l}x=1+2s\\y=1+s\\z=1-s\end{array}\right.,\qquad s\in\mathbb{R}.

Réponse : D1 : x=1+2s, y=1+s, z=1−s\mathcal{D}_1\,:\ x=1+2s,\ y=1+s,\ z=1-s (s∈Rs\in\mathbb{R}).

Question 4. b)

Le point H1\mathrm{H}_1 est le projeté orthogonal de A\mathrm{A} sur P1\mathcal{P}_1 : c'est le point d'intersection de la droite D1\mathcal{D}_1 (perpendiculaire à P1\mathcal{P}_1 passant par A\mathrm{A}) et du plan P1\mathcal{P}_1.

Les coordonnées d'un point de D1\mathcal{D}_1 vérifient l'équation de P1\mathcal{P}_1 pour la valeur de ss telle que :

2(1+2s)+(1+s)−(1−s)+2=0  ⟺  2+4s+1+s−1+s+2=0  ⟺  6s+4=0  ⟺  s=−23.\begin{aligned} 2(1+2s)+(1+s)-(1-s)+2=0&\iff 2+4s+1+s-1+s+2=0\\ &\iff 6s+4=0\\ &\iff s=-\dfrac23. \end{aligned}

On reporte cette valeur dans la représentation paramétrique de D1\mathcal{D}_1 :

x=1+2×(−23)=−13,y=1−23=13,z=1+23=53.x=1+2\times\left(-\dfrac23\right)=-\dfrac13,\qquad y=1-\dfrac23=\dfrac13,\qquad z=1+\dfrac23=\dfrac53.

Donc H1\mathrm{H}_1 a pour coordonnées (−13 ;13 ;53)\left(-\dfrac13\,;\dfrac13\,;\dfrac53\right).

Question 5.

On calcule les vecteurs nécessaires, coordonnée par coordonnée, avec A(1 ;1 ;1)\mathrm{A}(1\,;1\,;1), H1(−13 ;13 ;53)\mathrm{H}_1\left(-\dfrac13\,;\dfrac13\,;\dfrac53\right), H2(43 ;23 ;43)\mathrm{H}_2\left(\dfrac43\,;\dfrac23\,;\dfrac43\right) et H(0 ;0 ;2)\mathrm{H}(0\,;0\,;2) :

AH1→(−13−113−153−1)=(−43−2323),H2H→(0−430−232−43)=(−43−2323).\overrightarrow{AH_1}\begin{pmatrix}-\frac13-1\\\frac13-1\\\frac53-1\end{pmatrix}=\begin{pmatrix}-\frac43\\-\frac23\\\frac23\end{pmatrix}, \qquad \overrightarrow{H_2H}\begin{pmatrix}0-\frac43\\0-\frac23\\2-\frac43\end{pmatrix}=\begin{pmatrix}-\frac43\\-\frac23\\\frac23\end{pmatrix}.

Donc AH1→=H2H→\overrightarrow{AH_1}=\overrightarrow{H_2H} : le quadrilatère AH1HH2\mathrm{AH_1HH_2} est un parallélogramme.

Il reste à montrer qu'il a un angle droit en A\mathrm{A}. On calcule

AH2→(43−123−143−1)=(13−1313)=13 n2⃗.\overrightarrow{AH_2}\begin{pmatrix}\frac43-1\\\frac23-1\\\frac43-1\end{pmatrix}=\begin{pmatrix}\frac13\\-\frac13\\\frac13\end{pmatrix}=\dfrac13\,\vec{n_2}.

Le produit scalaire vaut, dans le repère orthonormé,

AH1→⋅AH2→=−43×13+(−23)×(−13)+23×13=−4+2+29=0.\overrightarrow{AH_1}\cdot\overrightarrow{AH_2}=-\dfrac43\times\dfrac13+\left(-\dfrac23\right)\times\left(-\dfrac13\right)+\dfrac23\times\dfrac13=\dfrac{-4+2+2}{9}=0.

Les vecteurs AH1→\overrightarrow{AH_1} et AH2→\overrightarrow{AH_2} sont donc orthogonaux (ce qui s'explique aussi par AH1→=−23 n1⃗\overrightarrow{AH_1}=-\dfrac23\,\vec{n_1}, AH2→=13 n2⃗\overrightarrow{AH_2}=\dfrac13\,\vec{n_2} et n1⃗⋅n2⃗=0\vec{n_1}\cdot\vec{n_2}=0).

Un parallélogramme possédant un angle droit est un rectangle. Donc AH1HH2\mathrm{AH_1HH_2} est un rectangle.

Points clés attendus

  • Utiliser le critère d'orthogonalité des vecteurs normaux pour la perpendicularité des plans.

  • Pour l'intersection des plans, vérifier l'appartenance des points de Δ\Delta aux deux plans et justifier que les plans sont sécants (normaux non colinéaires).

  • Calculer AMt2AM_t^2 coordonnée par coordonnée, puis mettre sous forme canonique pour obtenir le minimum.

  • Intersection de D1\mathcal{D}_1 et P1\mathcal{P}_1 : substituer la représentation paramétrique dans l'équation du plan.

  • Rectangle : égalité de vecteurs (parallélogramme) puis produit scalaire nul (angle droit).

Corrigé rédigé par + qu'un prof. Cherche d'abord seul, puis compare avec ta propre rédaction.

Comment t'entraîner

Chronomètre-toi, rédige sur papier comme le jour du bac, puis seulement après regarde le cours. Si tu bloques sur une question, écris « on admet que… » et passe à la suivante.

Les autres exercices de ce sujet

  • Exercice 1 · 5 points · Succession d'épreuves et loi binomiale
  • Exercice 2 · 5 points · Suites
  • Exercice 4 · 5 points · Dérivation et convexité · Fonction logarithme · Limites de fonctions

Revoir le cours

Source : sujet officiel de l'épreuve de spécialité mathématiques du baccalauréat, session 2023 (Métropole, 21 mars 2023 (jour 2)), ministère de l'Éducation nationale. Énoncé mis en forme pour le web à partir du tapuscrit de l'APMEP (Denis Vergès) ; figures issues des fichiers de l'APMEP. En cas de doute sur un détail, le sujet officiel fait foi.

Un doute sur un exercice ou sur ta méthode de rédaction ? On en parle ensemble, sans engagement.

Réserver un appel découverte